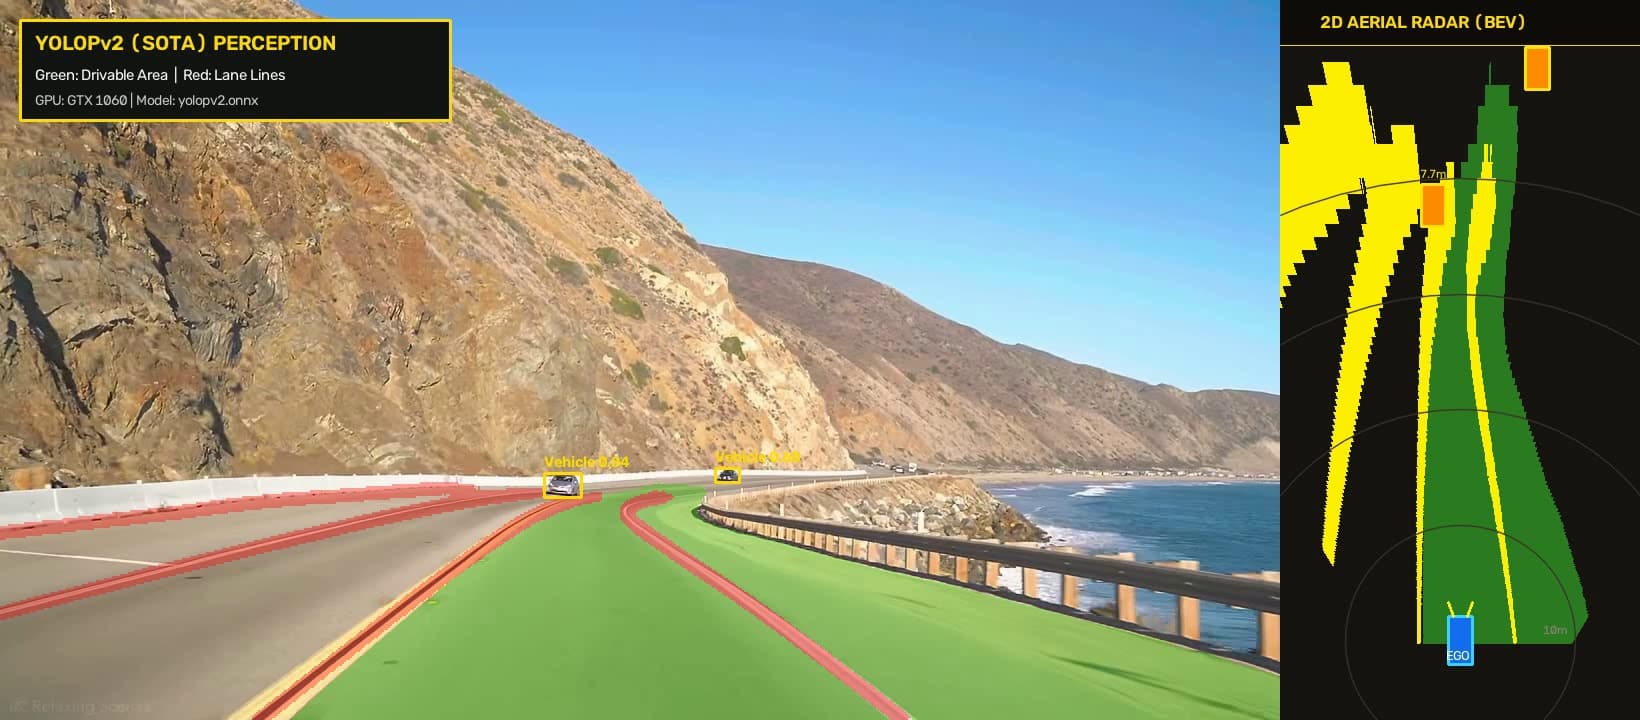
1. Das Dilemma der Wahrnehmung beim autonomen Fahren
Autonome Fahrzeuge benötigen simultane Informationen über drei fundamentale Umgebungsmodalitäten: Wo sich andere Verkehrsteilnehmer (Fahrzeuge, Fußgänger) befinden, welche Straßenbereiche physisch befahrbar sind und wo Fahrbahnmarkierungen die Spur vorgeben.
Klassische Ansätze führten separate neuronale Netze oder fehleranfällige OpenCV-Hough-Filter aus, was hohe Latenzen (>100 ms) erzeugte und bei verwittertem Asphalt zu Totalausfällen führte.
Mit YOLOPv2 auf Basis des YOLOv7 E-ELAN Backbones werden alle drei Wahrnehmungsaufgaben in einem einzigen Durchlauf mit unter 32 ms Latenz über DirectML berechnet:
- Bounding Boxes mit +6,7% mAP Steigerung.
- Dichte Segmentierung der befahrbaren Fahrbahnfläche (+5,3% F1-Score).
- Pixelgenaue Erkennung von durchgezogenen und gestrichelten Spurlinien.
Über eine kalibrierte Homographiematrix $M_{\text{bev}}$ wird die Perspektive in ein $360 \times 720\,\text{px}$ metrisches Koordinatensystem entzerrt. Die Trajektorienoptimierung begrenzt die maximale geometrische Krümmung strikt auf $|\kappa(y)| \le 0,003\,\text{px}^{-1}$ ($R_{\min} \ge 28\,\text{m}$), wodurch ruckfreies, stabiles Lenkverhalten garantiert wird.