
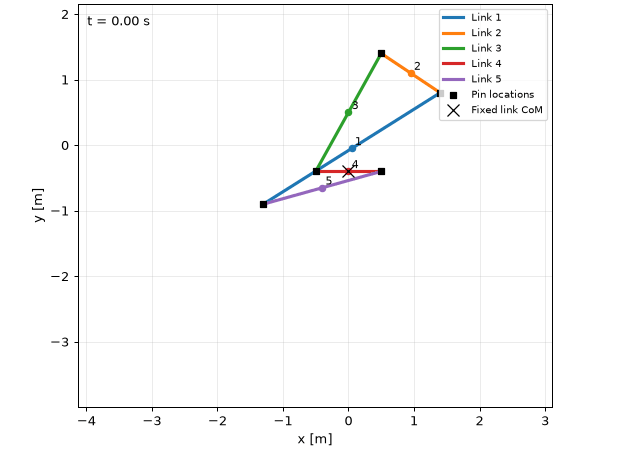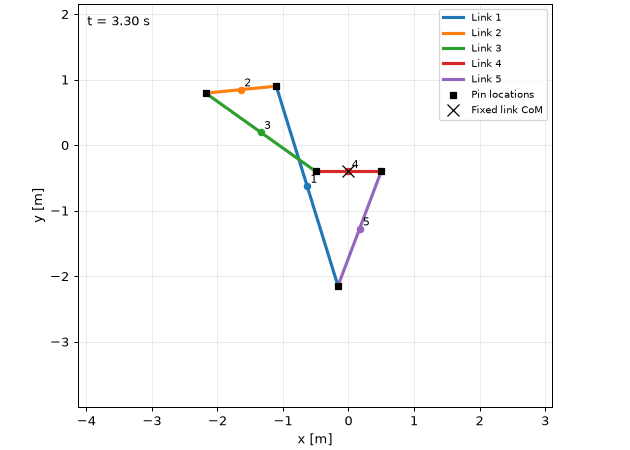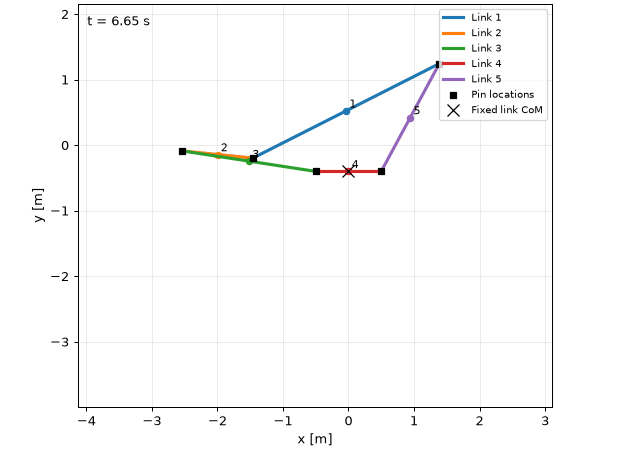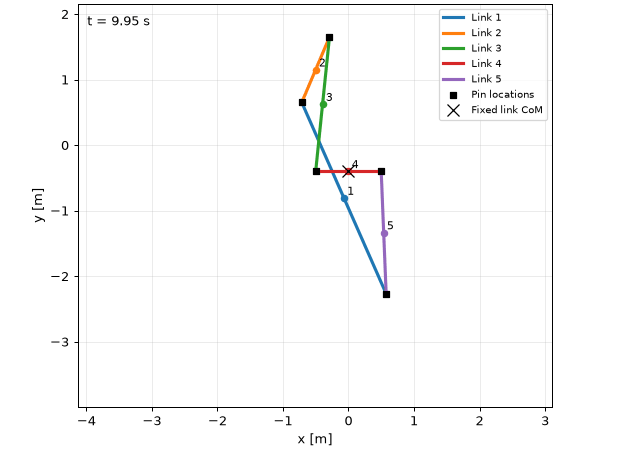
- Mehrkörperdynamik geschlossener Ketten
- 29×29-KKT-Inverse-Dynamik-Löser
- Baumgarte-Zwangsbedingungsstabilisierung
- Geschlossene PID-Gelenkregelung
- 12-Kapitel-Theorie-Monographie in LaTeX
DYNAMICS SIMULATION / CLOSED-LOOP MECHANISMS
Mehrkörperdynamik geschlossener Ketten, inverse Regelung und numerische Stabilisierung
Geschlossene kinematische Schleifen finden sich in Parallelrobotern, Koppelgetrieben und biomechanischen Exoskeletten. Da Schleifenschlussbedingungen algebraische Bindungen neben den Bewegungsgleichungen erfordern, verlangt ein 5-Gelenk-Mechanismus spezialisierte numerische Verfahren zur Vermeidung von Bindungsdrift, inverse Drehmomentberechnung und robuste Regelung.
Google Colab Interaktives Forschungs-Notebook (68 ausgeführte Zellen)
Vollständige, in sich geschlossene Mehrkörperdynamik-Forschungspipeline in Python. Beinhaltet symbolische Lagrange-Herleitungen, Baumgarte-Stabilisierung, einen 29×29-KKT-Inversdynamik-Blocklöser und geschlossene PID-Trajektorienregelung.
Holonome Bindungs-Mannigfaltigkeit & SymPy-Herleitung
Definiert kartesische Koordinaten q ∈ ℝ¹⁵ für 5 Starrkörper unter 13 holonomen Gelenk- und Fundamentbindungen Φ(q)=0 (entspricht 2 regulären Freiheitsgraden). Analysiert die 13×15-Jacobi-Matrix J=∂Φ/∂q, quadratische Beschleunigungsbias γ(q,q̇)=J̇q̇ und parametrisiert die Baumgarte-Stabilisierung (ζ_B=1.0, ω_B=20.0 rad/s) gegen numerische Drift.
DAE-Zeitintegration & Hamiltonian-Energieaudits
Integriert die passive Schwerkraftdynamik mit SciPy solve_ivp (RK45, rtol=1e-9, atol=1e-11). Kontinuierliche Überprüfung der mechanischen Gesamtenergie E(t) = T(t) + V(t) bestätigt physikalische Erhaltung über 10 Sekunden Bewegung und exportiert die Matplotlib-Animation.
29×29-KKT-Inverse-Dynamik & Vorsteuermoment-Replay
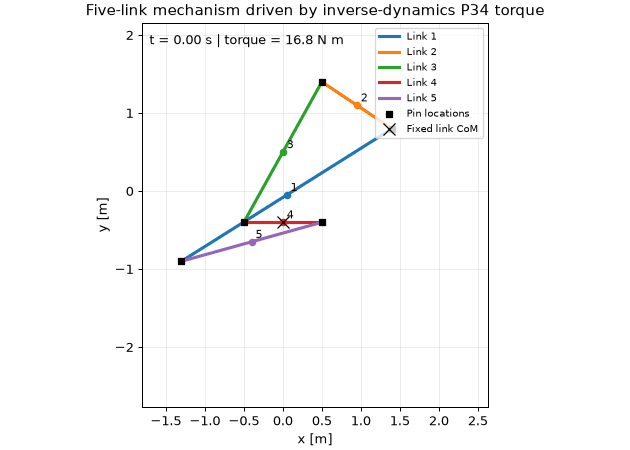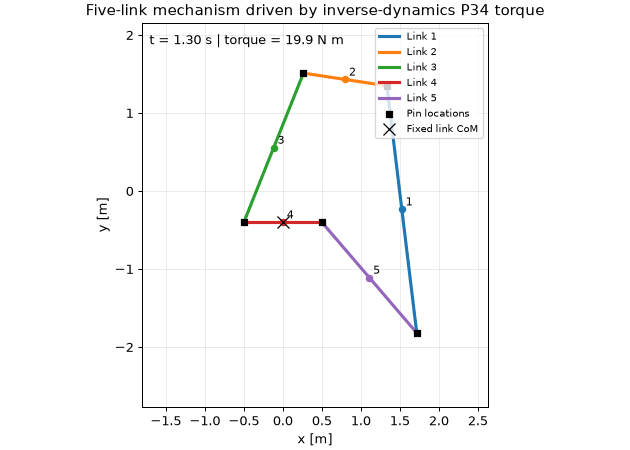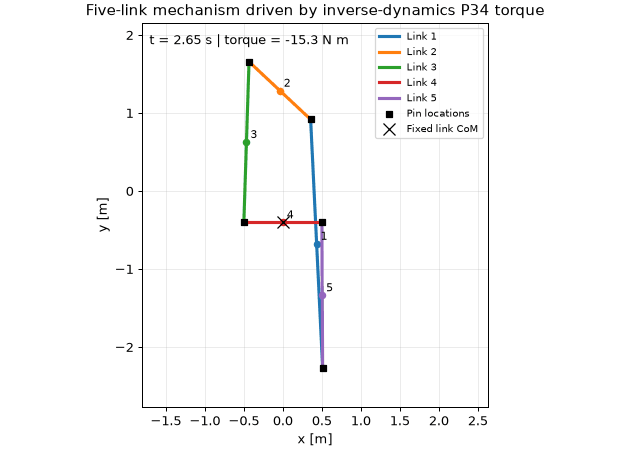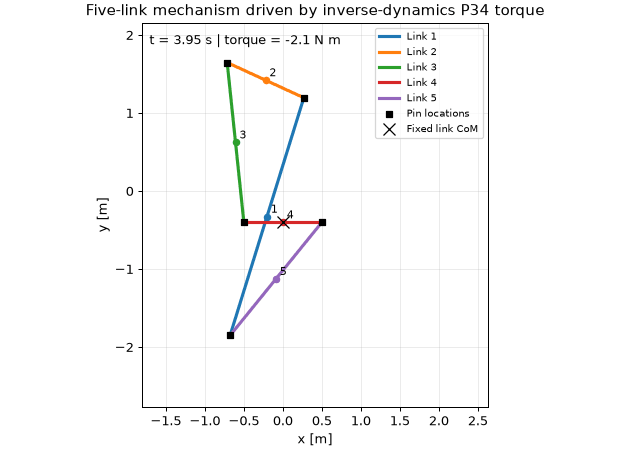
Modelliert die Motorisierung am Drehgelenk P34 (Körper 3 relativ zum festen Basiskörper 4) mit Aktormatrix B₃₄ = J₃₄ᵀ ∈ ℝ¹⁵ˣ¹. Konstruiert und löst das erweiterte 29×29-KKT-Blockgleichungssystem für das kontinuierliche Vorsteuermoment τ₃₄(t) und alle 13 Reaktionskräfte λ(t). Validiert die exakte Trajektorientreue im Vorwärts-Replay.
Geschlossene PID-Sollwertregelung & Störungskompensation
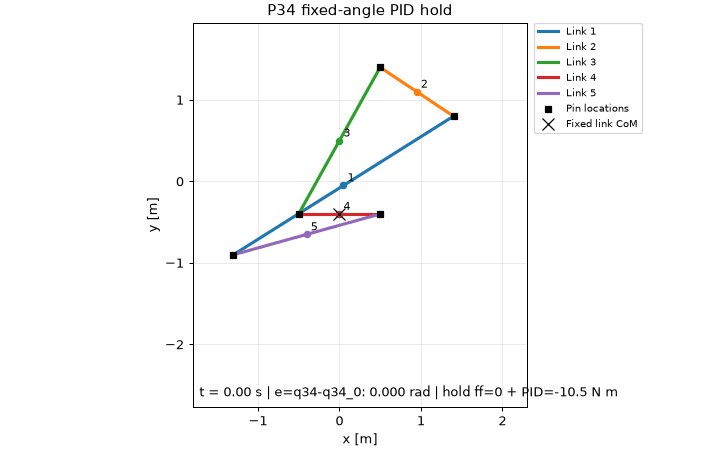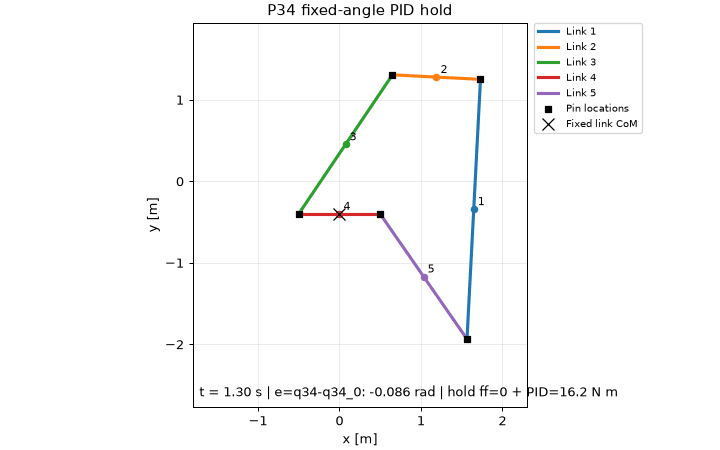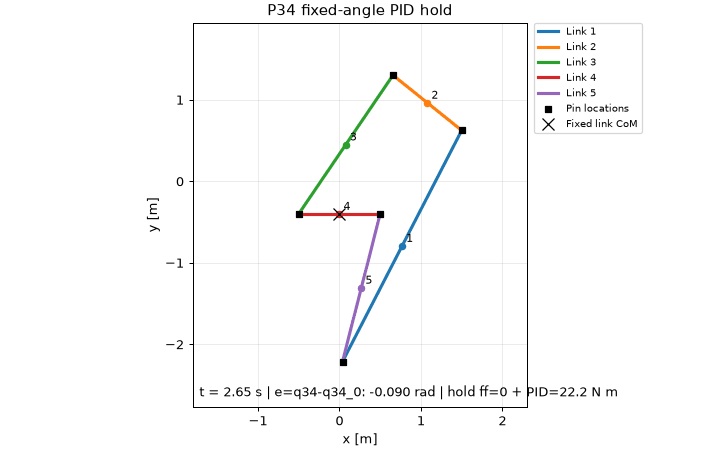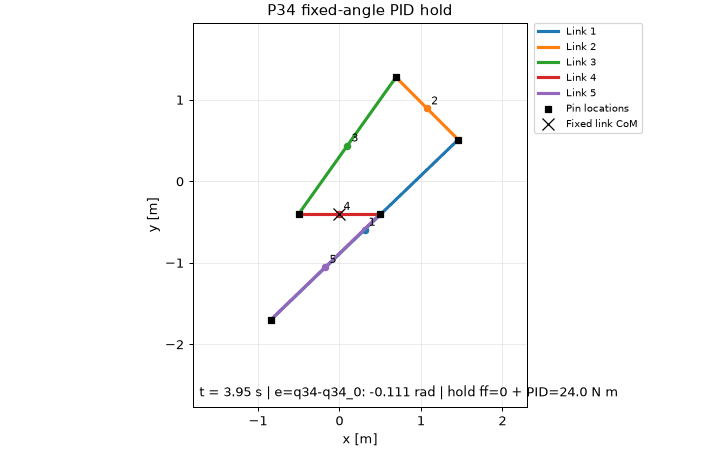
Implementiert einen Anti-Windup-PID-Gelenkregler (Kp=200 N·m/rad, Ki=10 N·m/(rad·s), Kd=60 N·m·s/rad, Sättigung ±100 N·m). Injiziert eine auf den Tangentialraum projizierte Anfangsstörung von 0.15 rad/s und belegt asymptotisches Einschwingen innerhalb von 1.5 Sekunden bei Einhaltung submillimetergenauer Bindungen.
 constrained_five_link_dynamics.ipynbZielzelle #388ed077
# Generalized constrained Euler-Lagrange DAE:
#   M(q) * q_ddot + J(q)^T * lambda = Q_g(q) + B(q)*u
# Baumgarte constraint acceleration stabilization:
#   gamma_stab = gamma(q, q_dot) + 2*alpha_B*Phi_dot + (beta_B^2)*Phi

A_kkt = np.block([
    [M_matrix(q),       J_jacobian(q).T],
    [J_jacobian(q),     np.zeros((13, 13))]
])  # Augmented Block Matrix: (29 x 29)

rhs = np.concatenate([
    Q_gravity(q) + B_actuator(q) @ u_tau,
    -gamma_accel(q, q_dot) - 2 * alpha_B * Phi_dot - (beta_B**2) * Phi_pos
])

# Direct factorization for accelerations & reaction forces
sol = np.linalg.solve(A_kkt, rhs)
q_ddot, reaction_lambdas = sol[:15], sol[15:]Holonome Bindungen & Jacobi (q ∈ ℝ¹⁵, J ∈ ℝ¹³ˣ¹⁵)
Modelliert kartesische generalisierte Koordinaten je Starrkörper (x₁, y₁, θ₁, ..., x₅, y₅, θ₅) unter holonomen Schleifen- und Lagerbindungen Φ(q)=0. Die 13×15-Jacobi-Matrix J=∂Φ/∂q reduziert das System auf zwei reguläre lokale Freiheitsgrade.
DAE-Formulierung & Reaktionsmultiplikatoren (λ ∈ ℝ¹³)
Löst das gekoppelte Beschleunigungssystem M q̈ + Jᵀλ = Q_g(q) + Q_ext + B(q)u mit differenzierten Zwangsbedingungen J q̈ + γ(q, q̇) = 0 für Beschleunigungen und ideale Gelenkkräfte λ ∈ ℝ¹³.
29×29-KKT-Inverse-Dynamik & geschlossene PID-Regelung
Erweitert die natürliche Dynamik um aktive inverse Regelung: Löst das Kräftegleichgewicht B(q_d)u - Jᵀλ = M q̈_d - Q_g - Q_ext zur Berechnung exakter Vorsteuermomente, kombiniert mit PID-Rückführung (Kp=200, Ki=10, Kd=60) zur aktiven Störungsunterdrückung.
Baumgarte-Stabilisierung & Hamiltonian-Energieerhaltung
Standard-Integrationsverfahren führen im Zeitverlauf zu einer geometrischen Drift der Bindungen. Die numerische Baumgarte-Stabilisierung (ζ_B=1.0, ω_B=20.0 rad/s) stellt Lagertreue sicher, während permanente Energieaudits die physikalische Konsistenz validieren.
Vollständige mathematische Monographie (12 Kapitel)
Umfassende wissenschaftliche Monographie in LaTeX (MiKTeX) mit vollständigen Euler-Lagrange-Bewegungsgleichungen, symbolischer DAE-Formulierung, Baumgarte-Stabilisierung, numerischer RK45-Integration und Doppelpendel-Benchmark-Validierung.
Dokumenten-Betrachter wird geladen...
Systemspezifikationen & Theoretischer Rahmen
- Kinematische Kette
- Ebene geschlossene 5-Gelenk-Kette mit zwei ortsfesten Fußpunkten (2 FG)
- Koordinatensystem
- Kartesische Körperkoordinaten q ∈ ℝ¹⁵ unter 13 holonomen Bindungen Φ(q)=0
- Dynamik-Modell
- Euler-Lagrange-DAEs mit Lagrange-Reaktionsmultiplikatoren λ ∈ ℝ¹³
- Inverse Dynamik
- Erweitertes 29×29-KKT-Blocksystem für Gelenkmoment P34 und Bindungskräfte
- Regelungsverfahren
- Freie Schwerkraftdynamik, analytische inverse Dynamik und PID-Gelenkregelung
- Numerische Löser
- SciPy solve_ivp (RK45) mit Baumgarte-Stabilisierung (ζ_B=1.0, ω_B=20.0 rad/s)
- Notebook-Architektur
- 68 ausgeführte Zellen mit SymPy-Symbolik und Matplotlib-Animationserstellung
- Dokumentation
- Umfassende 12-Kapitel-Monographie in LaTeX (MiKTeX), Benchmark-Validierung mit Doppelpendel
Bedeutung für Robotik und Maschinenbau
Zeigt durchgängige Mehrkörperdynamik: von symbolischer Lagrange-Mechanik über DAE-Integrationsalgorithmen bis zu inversen Reglerstrategien und wissenschaftlicher Monographie-Dokumentation.